Mã số N2129: Cánh tay robot 5 bậc tự do kết hợp hai bang tải phân loại sản phẩm

Trong hoạt động sản xuất, đóng gói và kho vận, đặc biệt tại các doanh nghiệp vừa và nhỏ, công đoạn phân loại sản phẩm theo chủng loại, gắp đặt và xếp hàng lên pallet vẫn còn phụ thuộc nhiều vào lao động thủ công. Phương thức này không chỉ tiêu tốn nhân lực, làm giảm năng suất mà còn dễ phát sinh sai sót, thiếu đồng nhất về chất lượng khi phải thực hiện các thao tác lặp đi lặp lại trong thời gian dài. Trong khi đó, việc đầu tư các hệ thống robot công nghiệp và dây chuyền phân loại tự động hoàn chỉnh đòi hỏi chi phí lớn, gây khó khăn cho các cơ sở sản xuất có nguồn lực hạn chế.
Bên cạnh nhu cầu tự động hóa trong sản xuất, sự phát triển của các nhà máy thông minh cũng đặt ra yêu cầu đào tạo nguồn nhân lực có kiến thức và kỹ năng về lập trình, điều khiển robot và vận hành hệ thống tự động hóa. Do đó, cần có những mô hình kỹ thuật vừa đáp ứng bài toán ứng dụng thực tế, vừa có khả năng phục vụ nghiên cứu, thực hành và đào tạo.
Từ những yêu cầu trên, nhóm nghiên cứu hình thành giải pháp “Cánh tay robot 5 bậc tự do kết hợp hai băng tải phân loại sản phẩm”. Giải pháp được phát triển dưới dạng mô hình hệ thống tự động hóa thu nhỏ, tích hợp cánh tay robot, hai băng tải, cảm biến nhận diện và cơ cấu cấp – đẩy phôi. Hệ thống có khả năng tự động cấp phôi, nhận biết và phân loại sản phẩm kim loại, nhựa, sau đó sử dụng robot gắp và sắp xếp vào các vị trí pallet tương ứng.
Điểm định hướng của giải pháp là sử dụng linh kiện phổ thông, kết cấu mô-đun, chi phí đầu tư hợp lý và vận hành linh hoạt, hướng đến khả năng tiếp cận của doanh nghiệp vừa và nhỏ trong từng bước tự động hóa sản xuất. Đồng thời, mô hình còn là học cụ trực quan, tạo điều kiện để học sinh, sinh viên tiếp cận thực tế với kiến thức cơ khí, điện – điện tử, cảm biến, lập trình và điều khiển robot, góp phần gắn kết đào tạo với yêu cầu của sản xuất hiện đại.
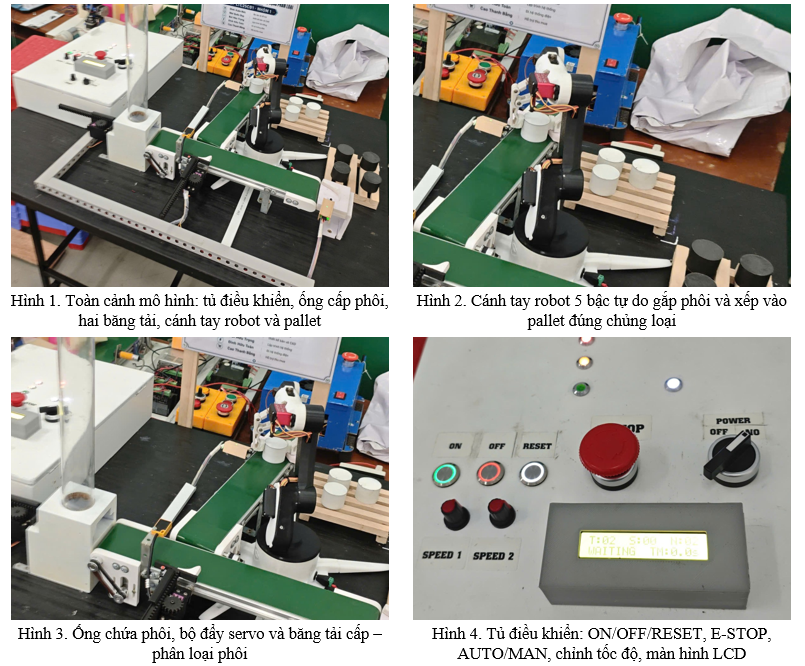
Mô hình hệ thống tự động hóa thu nhỏ tích hợp cánh tay robot 5 bậc tự do (khung in 3D nhựa PLA, mỗi khớp dẫn động bằng một servo, đầu gắp kiểu kẹp song song, tải trọng gắp tối đa < 350 g) với hai băng tải CV01, CV02, ống chứa – cấp phôi, hai cơ cấu đẩy bằng servo cùng hệ thống cảm biến; thực hiện tự động toàn bộ chu trình cấp phôi – nhận biết – phân loại – gắp và xếp lên pallet. Mỗi băng tải dài 390 mm, rộng 85 mm, khung nhôm định hình 20×20 mm, dây băng PVC, động cơ DC giảm tốc chỉnh tốc độ độc lập.
Phôi (kim loại – nhựa) trong ống chứa được bộ đẩy servo SV1 đẩy từng phôi lên băng tải CV02. Module hồng ngoại LM393 phát hiện phôi, cảm biến tiệm cận kim loại TL-W5MC1 phân biệt phôi kim loại với phôi nhựa; phôi kim loại được servo SV2 đẩy sang băng tải CV01, phôi nhựa tiếp tục chạy trên CV02. Khi cảm biến báo có phôi tại vị trí gắp, cánh tay robot gắp phôi, xếp vào pallet đúng chủng loại (4 vị trí đặt) rồi quay về vị trí Home, lặp chu kỳ đến hết phôi. Hệ thống dùng hai vi điều khiển Arduino UNO R3 hoạt động độc lập (một bộ điều khiển robot 6 servo, một bộ điều khiển hai băng tải, hai servo đẩy, đèn LED và LCD); logic điều khiển thiết kế theo sơ đồ Grafcet, chia thành module băng tải và module robot. Tủ điều khiển có nút ON/OFF/RESET, nút dừng khẩn cấp E-STOP, công tắc AUTO/MAN, núm chỉnh tốc độ băng tải (SPEED 1, SPEED 2), núm chỉnh thời gian trễ (TIMER) và màn hình LCD 16×2 hiển thị trạng thái.
Giải pháp tích hợp cánh tay robot 5 bậc tự do chế tạo từ nhựa PLA in 3D với hai băng tải và cơ cấu đẩy servo, nhận biết – phân loại phôi nhựa/kim loại bằng cảm biến tiệm cận và hồng ngoại, điều khiển bằng hai Arduino UNO R3 theo sơ đồ Grafcet chia module độc lập. Giải pháp thực hiện trọn chu trình cấp phôi – phân loại – gắp xếp lên pallet ở quy mô thu nhỏ với chi phí chỉ khoảng 4 triệu đồng, dùng linh kiện phổ thông, dễ lập trình, kiểm tra lỗi và mở rộng.
Mô hình đã được thi công hoàn chỉnh, vận hành ở hai chế độ AUTO/MAN, có E-STOP bảo đảm an toàn; thực nghiệm phân loại và xếp 8 phôi (4 nhựa + 4 kim loại) cấp theo thứ tự ngẫu nhiên trong thời gian dưới 1 phút, tỷ lệ phân loại đúng ≥ 95% (40 lần thử), gắp – đặt đạt khoảng 95%. Giải pháp hướng tới tiết kiệm thời gian, nhân công và hạn chế sai sót khi phân loại. (Số liệu định lượng và xác nhận của đơn vị áp dụng sẽ được bổ sung khi có.)
Mô hình là học cụ trực quan định hướng học sinh, sinh viên tư duy về điều khiển robot. Xuất phát từ bài toán thực tế xếp hàng lên pallet, người học tự phân tích quy trình, xây dựng sơ đồ Grafcet, xác định vị trí gắp – đặt theo chủng loại, lập trình điều khiển cánh tay robot 6 servo, phối hợp cảm biến với băng tải và kiểm chứng ngay trên mô hình thật. Qua đó người học hiểu cách một nhà máy tự động hóa cao thực hiện phân loại, gắp – xếp, đóng gói, đồng thời rèn luyện kỹ năng thiết kế cơ khí, điện – điện tử, lập trình, phân tích lỗi và an toàn điện. Mô hình có chế độ AUTO/MAN, chỉnh tốc độ băng tải và thời gian trễ nên giáo viên có thể giao nhiều mức bài tập từ cơ bản đến nâng cao. Người học không chỉ vận hành mà còn từng bước cải tiến mô hình: tối ưu kết cấu cơ khí, nâng cấp thuật toán điều khiển (nội suy quỹ đạo, phản hồi cảm biến), mở rộng quy mô để tiến tới sản phẩm hoàn chỉnh áp dụng cho doanh nghiệp vừa và nhỏ.
Bùi Hữu Trọng, Nguyễn Phạm Minh Quân, Trần Nguyên Bảo, Võ Quang Phú