Mã số N2130: Hệ thống kho hàng tự động lưu trữ và phân loại sử dụng robot trục XYZ điểu khiển bằng PLC

Trong hoạt động sản xuất, kinh doanh và logistics, công tác lưu trữ, phân loại và quản lý hàng hóa tại các kho hàng có vai trò quan trọng trong việc bảo đảm hiệu quả vận hành. Tuy nhiên, tại nhiều kho hàng quy mô nhỏ và vừa, các công đoạn tiếp nhận, vận chuyển, phân loại và sắp xếp hàng hóa vẫn chủ yếu dựa vào lao động thủ công kết hợp với thiết bị nâng hạ đơn giản. Điều này khiến quá trình lưu kho mất nhiều thời gian, phụ thuộc vào nhân lực, khó kiểm soát chính xác vị trí và số lượng hàng hóa, đồng thời dễ phát sinh nhầm lẫn, thất lạc và lãng phí không gian lưu trữ.
Trong khi đó, việc ứng dụng các hệ thống kho tự động hiện đại có khả năng nhận diện, vận chuyển và sắp xếp hàng hóa theo vị trí định trước vẫn còn hạn chế tại nhiều doanh nghiệp vừa và nhỏ do chi phí đầu tư cao, kết cấu phức tạp và yêu cầu kỹ thuật vận hành chuyên sâu. Thực tế này đặt ra nhu cầu về một giải pháp tự động hóa kho hàng có kết cấu đơn giản, chi phí hợp lý, dễ vận hành nhưng vẫn bảo đảm khả năng lưu trữ, phân loại và quản lý hàng hóa một cách có hệ thống.
Xuất phát từ yêu cầu đó, nhóm nghiên cứu hình thành giải pháp “Hệ thống kho hàng tự động lưu trữ và phân loại sử dụng robot trục XYZ điều khiển bằng PLC”. Hệ thống tích hợp robot Gantry chuyển động theo ba trục tọa độ X-Y-Z, băng tải cấp hàng, cảm biến nhận diện, bộ điều khiển PLC và màn hình HMI. Thông qua chương trình điều khiển được thiết lập, hệ thống có khả năng tự động tiếp nhận hàng hóa, xác định vị trí lưu trữ, điều khiển robot thực hiện thao tác gắp, vận chuyển và sắp xếp hàng vào các ô kho tương ứng.
Với việc sử dụng các linh kiện phổ thông, kết cấu nhôm định hình, động cơ bước và công nghệ điều khiển PLC, giải pháp hướng đến xây dựng mô hình kho tự động có tính ứng dụng, linh hoạt và tối ưu chi phí đầu tư. Qua đó, hỗ trợ doanh nghiệp từng bước nâng cao hiệu quả quản lý kho bãi, giảm sự phụ thuộc vào thao tác thủ công và tiếp cận các công nghệ tự động hóa trong lĩnh vực lưu trữ, logistics.
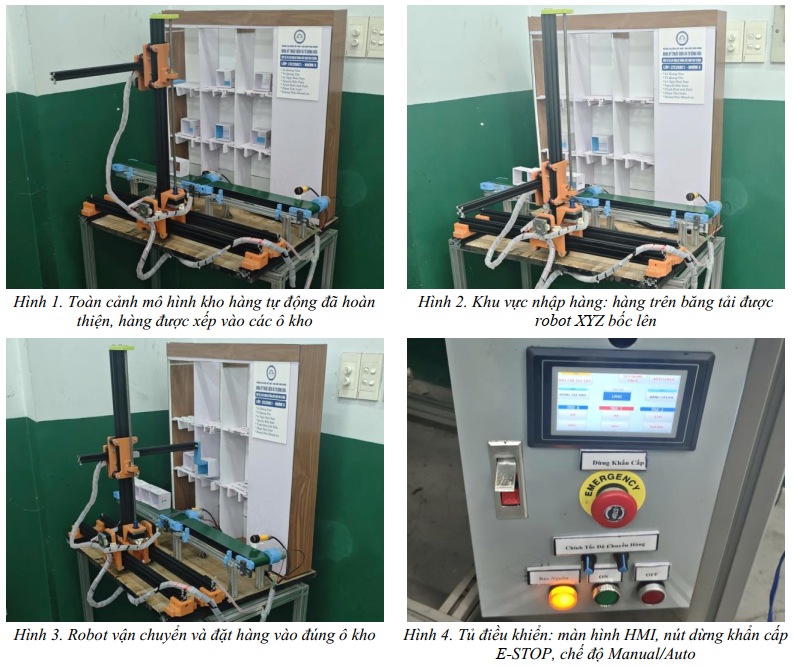
Mô hình kho hàng tự động thu nhỏ hoạt động trên hệ tọa độ vuông góc X-Y-Z (robot Gantry phẳng đứng, 3 bậc tự do tịnh tiến), thực hiện bốc, phân loại và sắp xếp hàng hóa vào các ô kho. Khung chịu lực bằng nhôm định hình 6061-T6, chi tiết gá nối in 3. Hàng hóa (phôi giả lập) vào khu vực nhập hàng trên băng tải, cảm biến hồng ngoại PNP gửi tín hiệu về PLC Mitsubishi FX3U-24MT. PLC xác định ô kho đích theo tọa độ (X, Y, Z) và phát chuỗi xung tốc độ cao (PTO) tới driver động cơ bước để định vị từng trục theo nguyên lý điều khiển vòng hở (quãng đường tịnh tiến tỉ lệ tuyến tính với số xung). Robot bốc phôi, vận chuyển và đặt vào ô kho tương ứng, sau đó về vị trí gốc để chạy chu trình kế tiếp. Hệ thống có màn hình cảm ứng HMI 4.3 inch để thao tác, giám sát; hai chế độ Manual/Jog và Automatic; nút dừng khẩn cấp E-STOP.
Giải pháp ứng dụng robot Gantry 3 trục X-Y-Z điều khiển vòng hở bằng PLC Mitsubishi FX3U-24MT phát xung tốc độ cao (PTO) cho bài toán lưu trữ và phân loại hàng hóa. Hệ trục chuyển động trùng với hệ tọa độ ô kho nên không phải giải bài toán động học ngược phi tuyến như cánh tay robot khớp bản lề (phương án nhóm đã so sánh và loại bỏ), giúp lập trình đơn giản, định vị ổn định, kết cấu cứng vững. Khung nhôm định hình kết hợp chi tiết gá nối in 3D nhựa PLA giảm khối lượng và chi phí gia công.
Mô hình đã được thi công hoàn chỉnh, vận hành ở cả hai chế độ Manual/Jog và Automatic trên giao diện HMI 4.3 inch, có E-STOP bảo đảm an toàn, chạy thực nghiệm với tải định mức tối đa 100 g. Giải pháp hướng tới tiết kiệm thời gian, diện tích và nhân công, hạn chế thất lạc, thuận tiện kiểm soát hàng hóa ra vào kho. (Số liệu định lượng và xác nhận của đơn vị áp dụng sẽ được bổ sung khi có.)
Trần Nguyên Bảo, Nguyễn Phạm Minh Quân, Võ Quang Phú